11月 02, 2023

Share:

現代の車両は急速に高度化しており、機能性、安全性、効率を高めるために、無数のセンサ、プロセッサ、アクチュエータが導入されています。自動車技術の進化に伴い、車両のネットワークシステムに対する需要が増加しており、機能性と安全性を維持するために、広い帯域幅と低いレイテンシでの通信が必要になります。


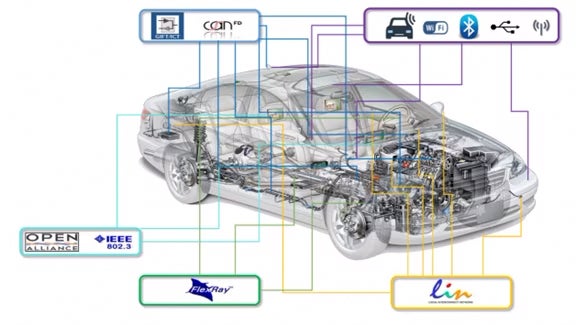
長年にわたり、主に(または独占的に)自動車で使用するために、いくつかのプロトコルが開発されてきました。


車載用に多数の通信プロトコルが開発されている


各プロトコルは独自の属性を備えていますが、アーキテクチャの変化や車載ネットワーク(IVN)内で転送されるデータ量が膨大なため、最新の車両のニーズに応えるのに苦労しています。その結果、自動車メーカーは必要な性能と帯域幅を提供する新しいソリューションを模索しています。


車載イーサネット

イーサネットが選択されたのは、コンピューティングに広く採用されており、帯域幅が比較的広く、コストが手頃であったためです。しかし、車載用としての大きな欠点は、時間的制約がある動作や決定論的動作ができないことでした。これはイーサネットの動作に固有の「衝突検出機能付きキャリアセンス多重アクセス(CSMA/CD)」によるものでした。

自動車業界がイーサネットのメリットを活用できるようにするために、新しいプロトコルが開発されました。この自動車固有のバリアントは、10BASE-T1Sとして知られており、CSMA/CDを物理層衝突回避(PLCA)に置き換え、ドライブバイワイヤの使用や先進運転支援システム(ADAS)アプリケーションに不可欠な決定論的動作を可能にします。

車載イーサネットは、高帯域幅と低レイテンシにより、車載インフォテインメントシステムやADASシステムでますます使用されるようになりました。イーサネットは、安全管理を強化するために不可欠な機能である、車車間(V2V)通信や路車間(V2I)通信などのコネクティビティ機能を実現する上で大きな役割を果たします。

車両のデータドリブン活用が進むにつれ、自律走行、高解像度/4Kビデオストリーミング、拡張現実アプリケーションなどの高度な機能をサポートするために、広帯域幅の必要性が高まります。イーサネット・ネットワークは、さらに高速なデータ転送レートを提供する必要があるでしょう。そして、将来の車載イーサネット・ネットワークは、自律走行において迅速な意思決定と応答時間を可能にするために、超低レイテンシを達成することが必要です。


車両アーキテクチャとイメージングソリューション

車両内のさまざまなサブシステムの構成と相互接続は、自動車メーカーにとって極めて重要な検討事項です。通常、サブシステムは車両内の配置に関係なく、機能(例えば、ドライブトレイン、シャーシ、快適性)別に構成されます。その結果、ケーブル配線が大量になり、車両のコストと重量が増加します。

最近では、サブシステムが車内のどの場所にあるかによって、サブシステムを「ゾーン」に編成するアプローチが好まれています。その結果、「右前」「左後」のように、車両の位置などで指定される非類似機能のクラスタが作成されます。ゾーンアーキテクチャは、拡張性と柔軟性を兼ね備えているため、サブシステムの削除、追加、アップグレードなどの変更を比較的容易に行うことができます。また、クリティカルシステムに求められる機能安全レベルを達成するのに不可欠な、冗長性と耐故障性を備えたエレメントの配備も可能になります。

この設計により、ケーブル配線の必要性が低下する一方、IVNバックボーン上で伝送されるデータが大幅に増加するため、帯域幅と性能の向上および低レイテンシが求められます。自動緊急ブレーキ(AEB)などのADAS機能の場合、センサと制御電子機器が車両全体に分散され、安全で信頼性の高いシステム動作は、車両間のレイテンシの不一致を取り除くためのタイムセンシティブネットワーキング(TSN)に依存します。複数のマイクを使用する車室内ノイズキャンセリングなどのシステムも、適切に動作するにはTSNが必要です。

間違いなく、決定論的(10BASE-T1S)イーサネットは、将来の車両、特にゾーンアーキテクチャのバックボーンにおいて重要な役割を果たすでしょう。MOSTやFlexRayなどのプロトコルが新しい設計で使用される可能性は低いのですが、LINやCANは特に各種「ゾーン」内で引き続き役割を担うことが予想されます。

また、MIPIアライアンスが提供するカメラシリアルインタフェース2(CSI-2)やディスプレイシリアルインタフェース(DSI-2)など、最新の自動車に搭載される高解像度カメラ、センサ、ディスプレイを接続するADASおよびインフォテインメントシステムに不可欠なプロトコルの開発も引き続き行われます。さらに、MIPI AllianceおよびAutomotive SerDes Alliance (ASA)によって開発中の標準化SerDesソリューションに向けた動きもあります。この協力の一環として、MIPIプロトコルのセキュリティ向上や、高帯域幅での送信および低帯域幅での受信におけるカメラ用非対称イーサネットの実装に関する研究も行われています。しかし、最も重要なアーキテクチャの変更は、CANが主要な車両通信バックボーンのデフォルトプロトコルではなくなり、イーサネットがその役割を担うようになることです。


オンセミとIVN

オンセミ(onsemi)は30年以上にわたってIVNに深く関わってきました。優れた顧客およびアプリケーションサポートに支えられた幅広い製品ポートフォリオを提供しています。当社の製品ポートフォリオは、LIN、CAN、FlexRayなど、既存の主要なIVN技術をすべてカバーしており、自動車の要件や要求を上回る拡張IPを提供し続けています。

自動車産業に対する10BASE-T1Sイーサネットの重要性はますます高まっており、当社の開発リソースの多くはここに集約されます。最近リリースされたソリューションに続き、性能が向上した第2世代の製品がすでに開発中であり、ゾーンアーキテクチャおよび自動運転に向けた業界の継続的な取り組みに役立ちます。

詳細はホワイトペーパー「All Ethernet to the Edge: 10BASE−T1S」をダウンロードしてご覧ください。

Featured

TND6015/D
Technical Paper
車載ネットワーク(IVN)の基礎
ADAS

ADAS, or Advanced Driver Assistance Systems, are transforming modern vehicles into safer, smarter, and increasingly semi-autonomous platforms. These automotive safety systems help reduce driver workload, improve reaction time, and support accident prevention by continuously monitoring the vehicle’s surroundings. Common ADAS applications include park assist, surround-view cameras, rearview cameras, lane departure warning, lane keeping assist, automatic emergency braking, adaptive cruise control, blind spot monitoring, traffic sign recognition, auto-pilot functions, and collision avoidance. As vehicle automation continues to evolve, these features are becoming essential for improving road safety and enabling the path toward higher levels of autonomous driving.

Automotive ADAS systems rely on multiple sensing technologies to detect, classify, and respond to real-world driving conditions. Image sensors provide the visual intelligence needed to identify lanes, vehicles, pedestrians, cyclists, road markings, traffic lights, and traffic signs, while LiDAR, radar, and ultrasonic sensors add depth, distance, speed, and short-range object detection capabilities. Hyperlux™ automotive image sensor technology is designed for high-performance ADAS camera systems, offering high-resolution imaging, high dynamic range HDR, strong low-light sensitivity, low-noise performance, and LED Flicker Mitigation. These features help improve camera visibility and machine vision accuracy in challenging environments such as direct sunlight, tunnel entry and exit, nighttime driving, shadows, bright headlights, reflective surfaces, and flickering LED traffic signals or digital road signs.

Ultrasonic sensors play a key role in short-range automotive sensing, especially for park assist, automated parking, curb detection, rear obstacle detection, side obstacle detection, and low-speed collision avoidance. By using ultrasonic time-of-flight measurement, these sensors detect nearby objects around the vehicle even in dark garages, tight parking spaces, and low-visibility environments. The data from Hyperlux™ image sensors, ultrasonic sensors, LiDAR, radar, and vehicle control inputs is processed by a machine vision processor or ADAS system controller, which enables sensor fusion, object detection, environmental awareness, and real-time safety decisions such as driver alerts, braking, or steering assistance. For safety-critical automotive designs, ISO 26262 and ASIL-capable components help support functional safety, diagnostics, fault detection, and reliable ADAS operation.